人体 / 手部动作库
SMPL / SMPL-H / SMPL-X 高精度人体与手部动作库。将真实人类动作参数化为可复用的人体、手部和全身姿态表示,用于构建开箱即用的动作库,支撑人形机器人动作先验、数字人驱动、动作迁移和长程任务演示。
面向具身智能训练的数据产品体系,将人类真实操作、手物交互、机器人运动与真实-仿真合成数据,持续加工为可标注、可训练、可复用的数据集与技能资产。
01
使用 TSING-E²CAP 系列产品、第三视角相机与机器人体采集人类动作、手物交互和环境上下文。
02
将相机与传感器数据加工为 SMPL、SMPL-H、SMPL-X、MANO 等参数化人体与手部表示。
03
标注任务阶段、动作语义、接触关系、物体状态,支撑具身模型的精细监督。
04
构建 Real2Skill 与 sim2real-ready 数据,用数字孪生补齐真实采集成本与分布覆盖。
遵循行业先进数据产品逻辑:采集仿真实景任务数据,经标准化处理后,输出适配各类大模型与强化学习的数据集、技能库。
SMPL / SMPL-H / SMPL-X 高精度人体与手部动作库。将真实人类动作参数化为可复用的人体、手部和全身姿态表示,用于构建开箱即用的动作库,支撑人形机器人动作先验、数字人驱动、动作迁移和长程任务演示。
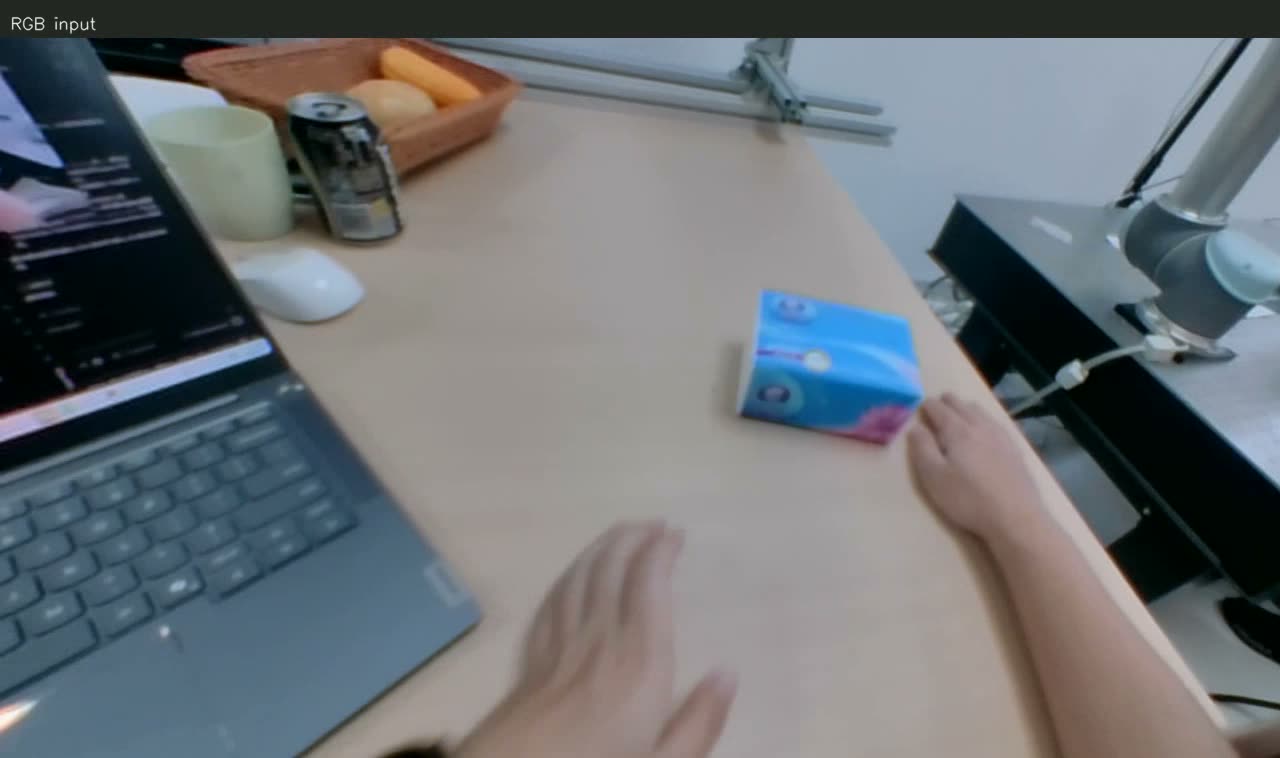
同时覆盖第一人称与第三人称视角,记录真实场景中的观察路径、手部动作、物体变化和环境上下文。适合训练视觉模型、任务阶段识别和具身智能世界模型。
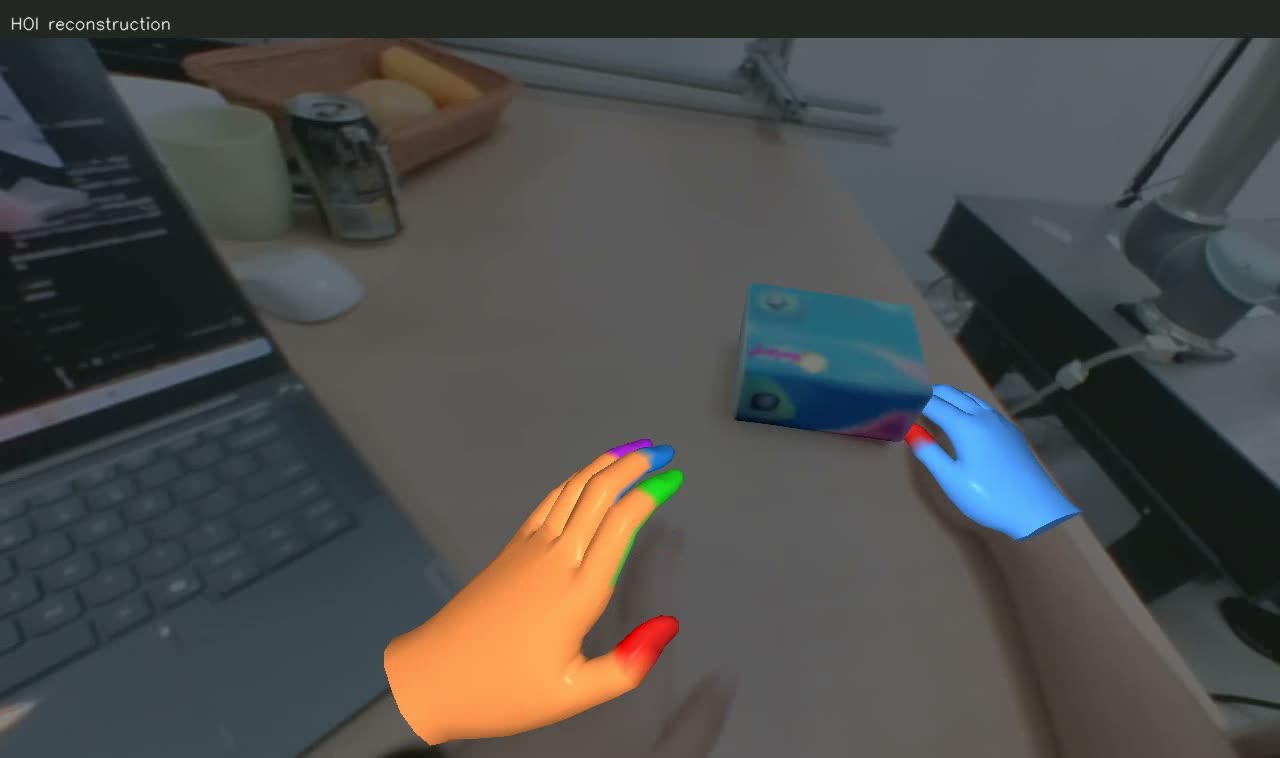
围绕手部精细动作建立高精度 MANO 参数数据库,为 VLA、世界模型、EgoScale、VITRA 等训练框架提供手部姿态、手指运动和操作轨迹监督。
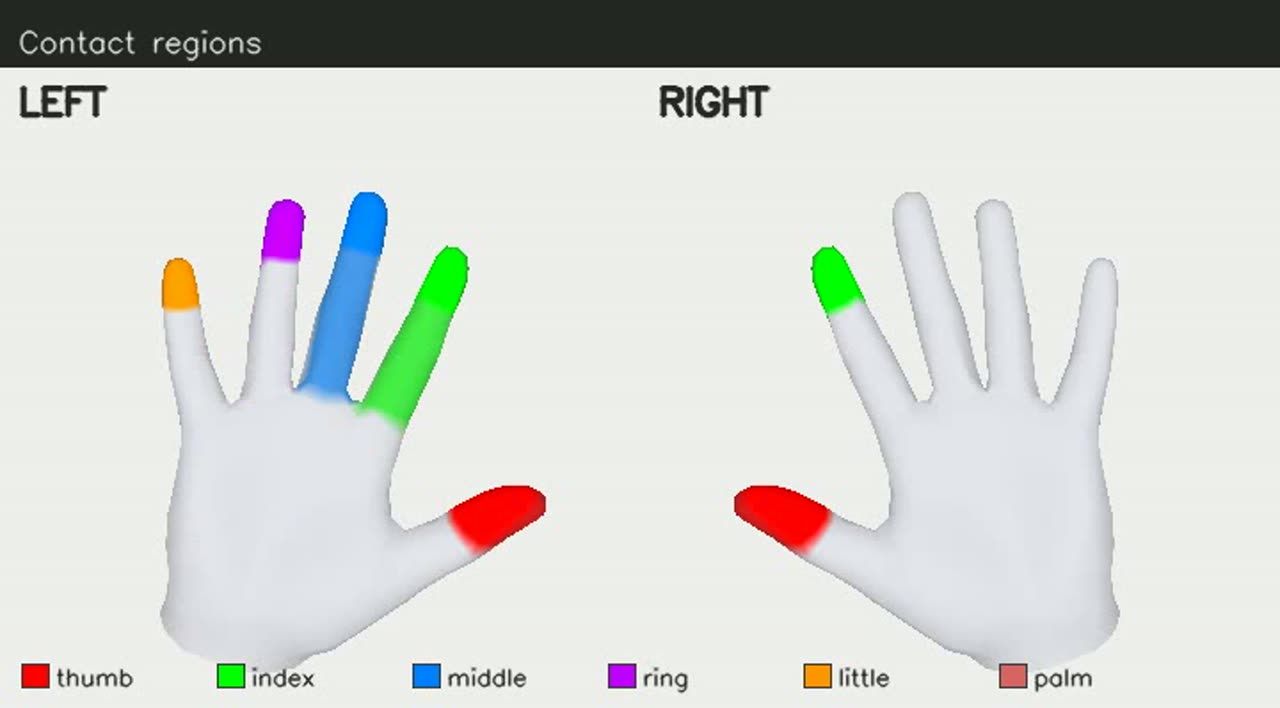
面向手与物体接触关系建立精细化 HOI 数据集,包含手部接触状态、物体 6D 位姿、操作阶段和结果状态,可支持模仿学习与人类策略建模。
覆盖多指抓取、旋转、插拔、开合、拧动、折叠等复杂操作,聚焦高成功率抓取 policy 与灵巧操作策略训练,适合用于真实物体和复杂接触任务。
面向人形机器人步态、平衡、转身、避障、导航和上肢协同等全身控制任务,提供 simulation-ready 数据,用于运控策略训练和仿真验证。
将真实任务场景转化为数字孪生环境,保留物体、空间、任务和操作流程的一致性,用于部署前验证、策略压力测试和多样化样本扩展。
面向从仿真训练到真机部署的迁移需求,提供真机就绪、无需额外复杂处理的数据包,帮助研发团队缩短策略训练、验证和上线周期。
面向 VLA、世界模型、强化学习和模仿学习的训练格式:视频、IMU、手部数据、机器人状态、任务元数据;人体/手部参数、物体姿态、接触关系、任务阶段。
从原始多模态采集开始,逐层沉淀为可训练的数据集、可复现的仿真样本和可迁移的技能策略。
第一/三人称多视角原始素材,保留完整场景与时间线,是一切加工与仿真的源头。
参数化人体/手部表示(SMPL 系列 · MANO)+ 语义标注,可直接用于 VLA / 世界模型训练。
真实场景 1:1 重建的数字孪生样本,可复现、可扩充,支撑 Sim2Real 迁移。
面向具体任务的可迁移技能资产,经 WIOS 统一接口跨本体复用。