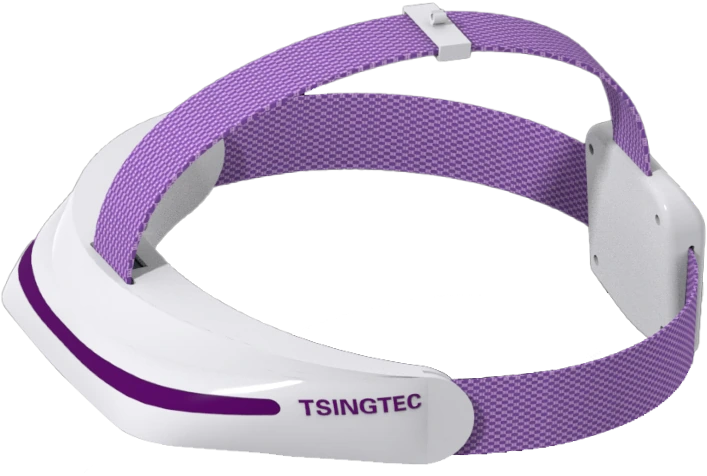
为具身智能训练而生的第一视角采集
01
双目同步采集
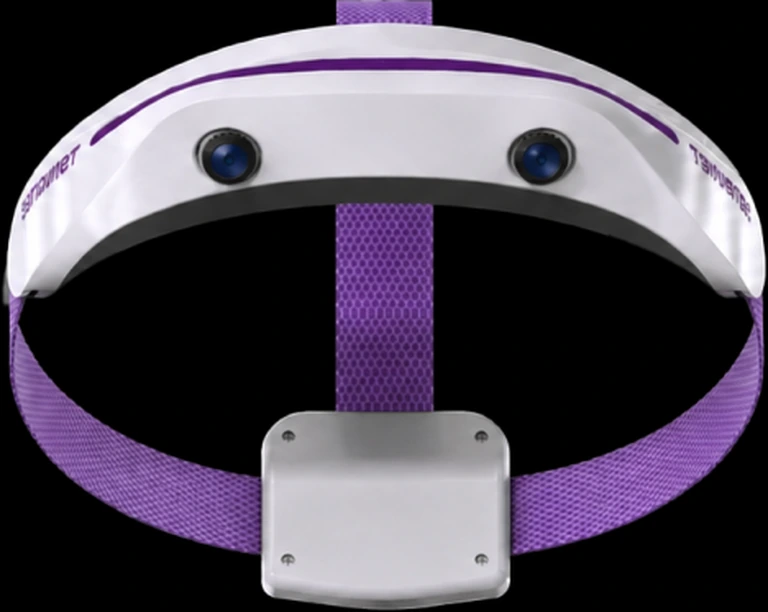
宽动态双目相机,左右各 1920×1080 同步采集第一视角影像,画面稳定、细节清晰。
02
即拍即存即传
30 秒自动分段保存,断电不丢已录内容;配网后自动连接 WiFi 上传云端,采集即归档。
03
长时现场作业
12000mAh 供电腰带 + 蓝牙 5.2 快速配对,支撑长时间、多任务的连续现场采集。
整套设备,开箱即用
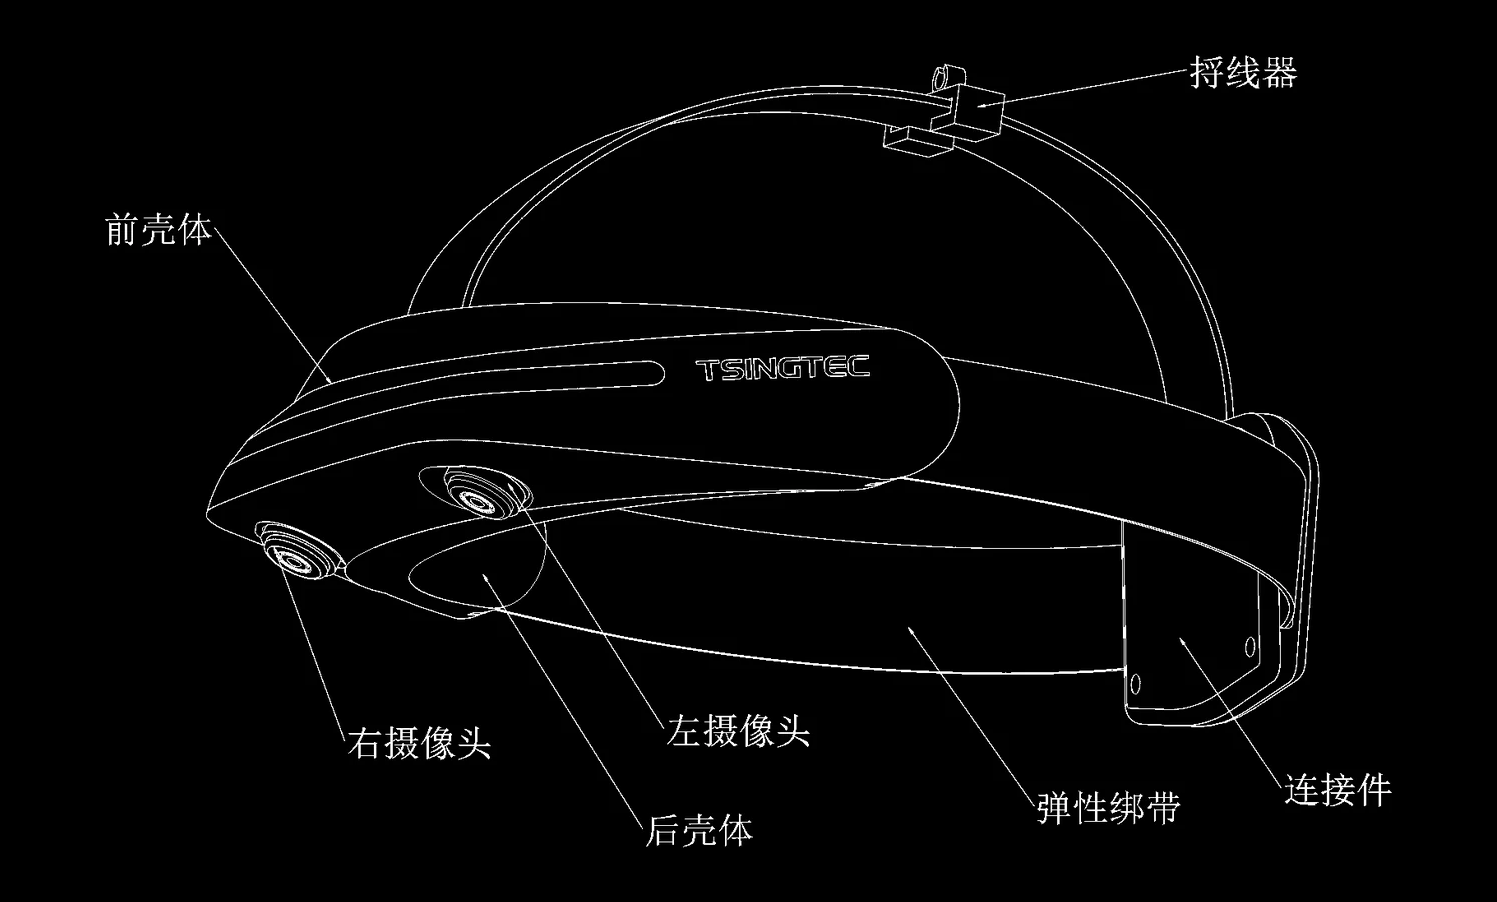
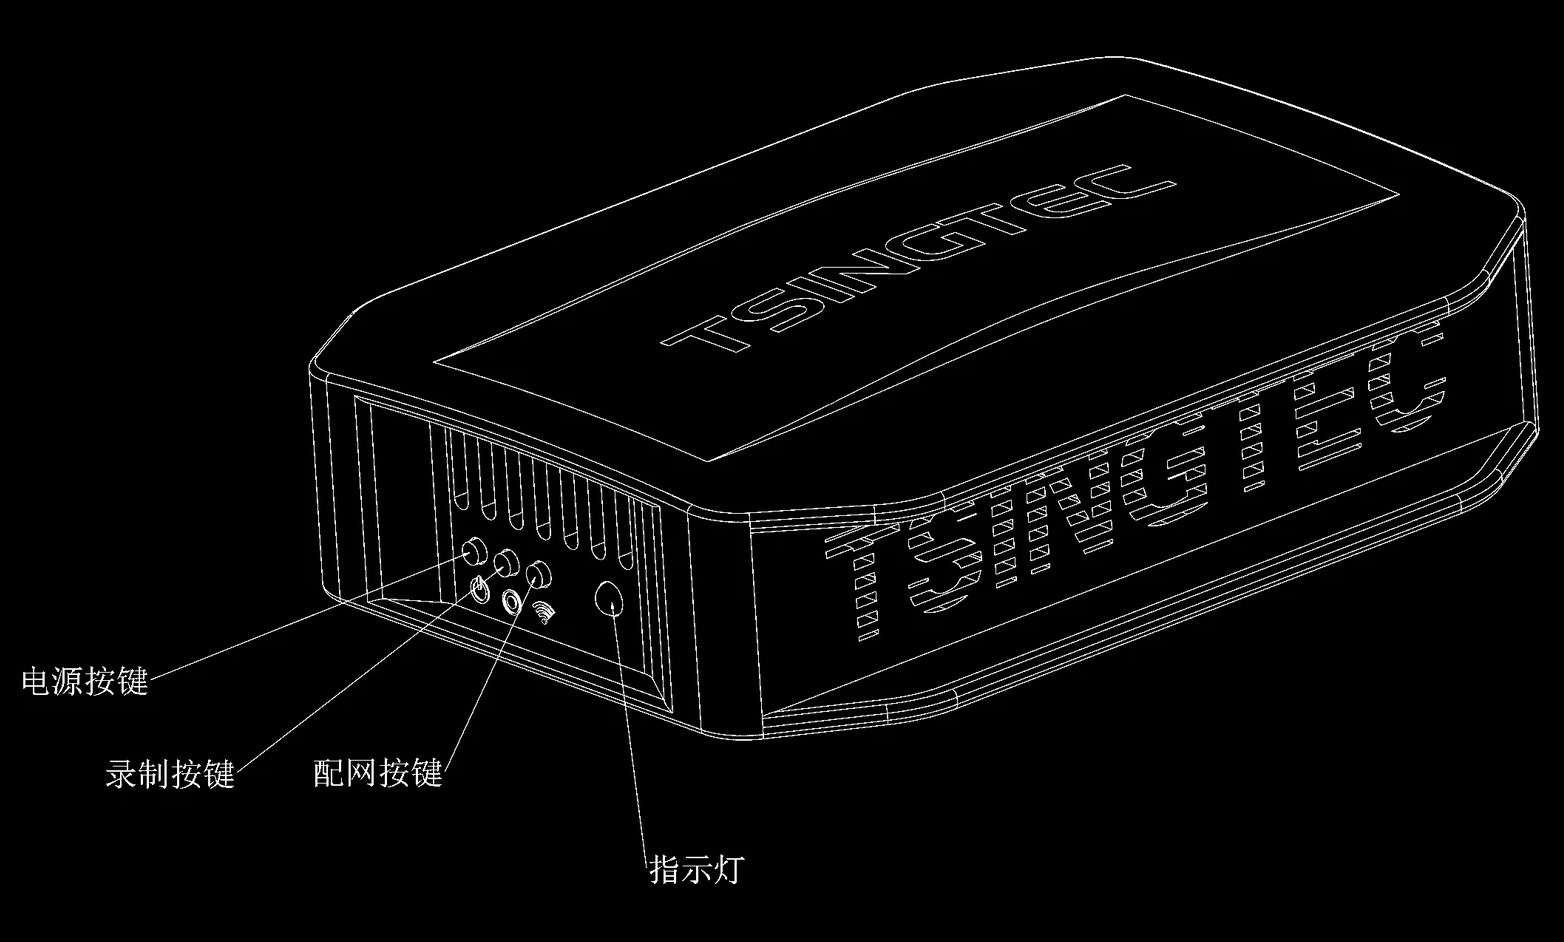
头戴数采端
双目摄像头,戴在头上拍摄第一人称视频。
主机(主控)
腰挂主控,控制录制、配网与上传。
供电腰带
12000mAh 电池,给主机供电。
连接线
USB 线(头戴→主机)+ DC 供电线(主机→电池)。
为长时间佩戴与现场作业设计
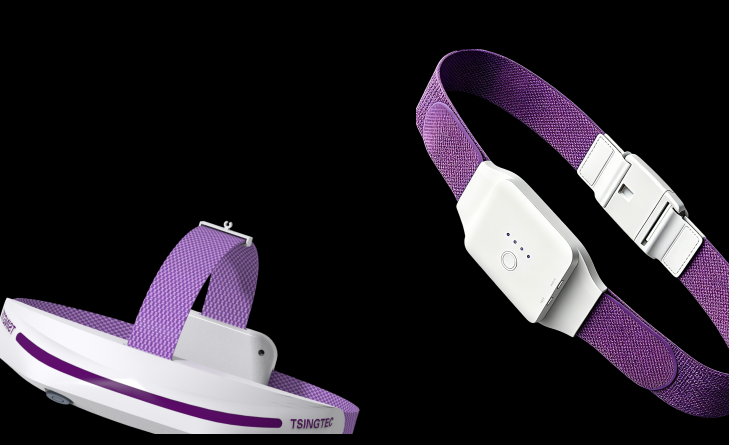
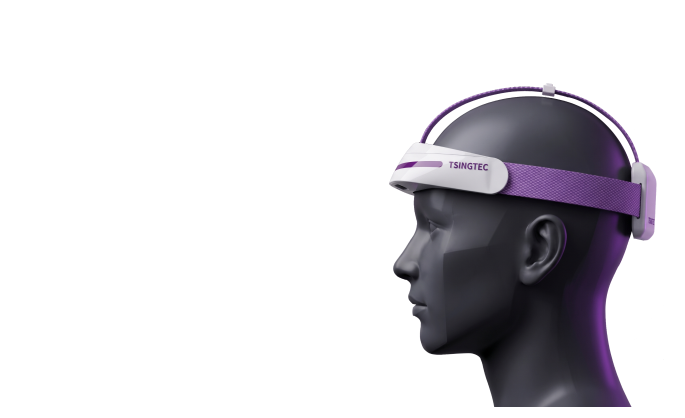
整机超高可维护性
支持外部供电;可更换绑带及内衬;配套 PC 软件一键采集上传;支持持续固件升级。
人体工学设计
可调节绑带、自适应头型;仿生人体工学内衬,高频转头不晃动。
腰带外置供电
头戴端与主机轻装佩戴,12000mAh 供电腰带提供长时续航,支持多人、多机位并行采集。
技术规格
SPEC SHEET — REF. USER MANUAL 2026.08 & FOLDOUT 061512 ITEMS
采集通道
双目宽动态高清同步
分辨率
约 3840×1080(左右各 1920×1080)
帧率
约 30fps
视场角
165°
基线距离
65mm(跟随人眼瞳距)
录制格式
MP4(H.264)
视频分段
默认 30 秒一段
存储
SD 卡(exFAT),128GB 约录 12–13 小时
WiFi
WiFi 5(802.11ac)
蓝牙
BT 5.2
供电
12000mAh 腰带供电
工作温度
−20℃ ~ 70℃
驱动具身智能数据飞轮
01
机器人技能采集
记录人类示教操作,生成高质量 imitation learning 数据集,供机器人从真实示范中习得操作技能。
02
EGO 数据集构建
大规模第一视角操作数据集生产,支持 VLA 视觉-语言-动作基础模型训练,构建人类操作先验知识库。
03
行为科学研究
人类操作行为分析、眼动与注意力建模、精细动作规则研究,为机器人认知建模提供科学依据。