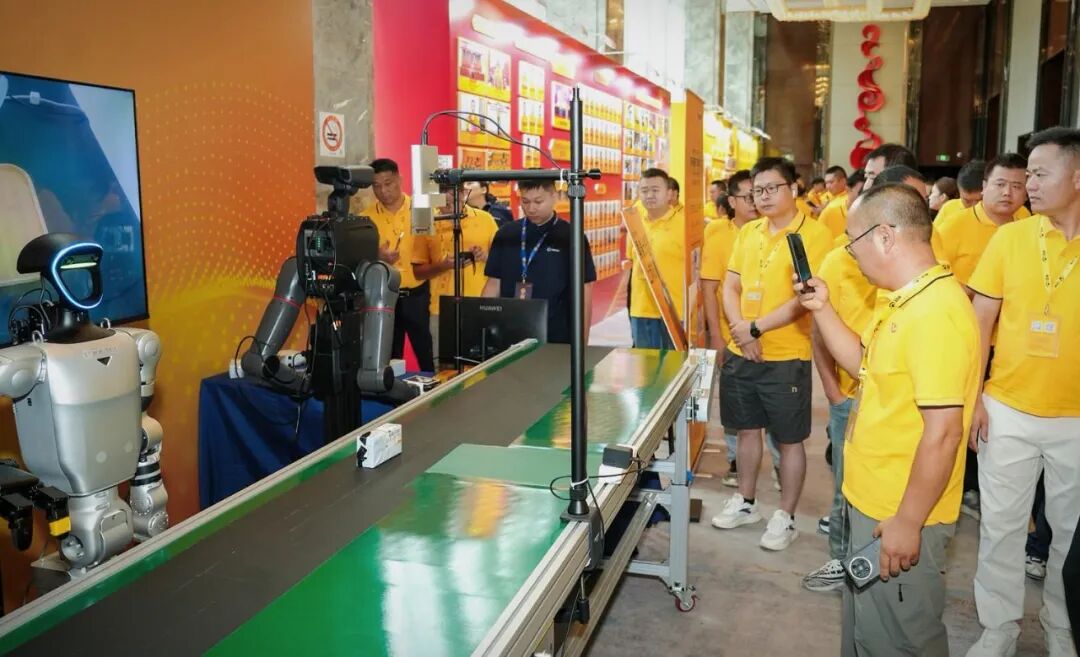
近日,韵达召开 27 周年庆暨 2026 年第三次协发委会议,提出将坚持科技赋能、数字化智能化发展,持续提升全网服务能力。作为韵达合作伙伴,未来清研携自主研发的 WIOS(Workforce Intelligence OS)、E²-CAP 系列技能萃取套件及具身物流分拣方案亮相,并实景展示了搭载 WIOS 分拣 SKILL 的具身机器人作业过程。
分拣 SKILL 组合部署,协同作业验证上岗能力
会议现场,未来清研物流分拣展台吸引了众多韵达员工驻足体验。通过对静态抓取、动态抓取、包裹识别等多个原子 SKILL 的组合部署,两台来自不同品牌、搭载不同末端的机器人在模拟分拣台上协同作业,稳定完成小件包裹分拣任务。
此次展示不仅验证了具身机器人在物流分拣场景中的岗位执行能力,也进一步验证了未来清研 「数据跨本体、技能跨场景」 的技术理念——同一套 SKILL 能够快速迁移部署至不同机器人本体,实现能力复用,而无需针对不同本体重复开发。
相较于传统机械臂配合吸盘的分拣方案,具身机器人搭载灵巧手末端执行器能够实现更加灵活、精细的抓取控制,在完成单件包裹精准识别与抓取的同时,实现更稳定的力控效果,有效降低袋装包裹及易碎物品的损伤风险,为复杂物流场景提供更加柔性、高效的智能作业方案。
E²-CAP 全模态数据采集,支撑 SKILL 持续迭代
WIOS 持续迭代的岗位能力,来源于真实场景中的全模态数据训练。会议现场,未来清研同步展示了 E²-CAP 系列技能萃取套件的全模态数据采集能力,通过第一视角完整记录人类专家作业过程,并结合视觉、触觉、空间听觉、脑电(EEG)、肌电(sEMG)等全模态信息,形成覆盖「感知—决策—执行」全过程的数据基础。
依托自主研发的 VASTPIPE 物理数据引擎,将专家操作持续沉淀、编译为标准化 SKILL,不断丰富 WIOS 技能库,为具身机器人在真实物流场景中的持续训练与能力迭代提供坚实的数据基础。
AI 安防眼镜亮相,安防场景持续扩展
会议现场,未来清研还展示了基于安防行业知识矩阵打造的 AI 安防眼镜。园区巡检人员佩戴后,可实时识别视野范围内的人员信息及潜在安全风险,并在发现异常情况时第一时间发出预警,辅助巡检人员快速处置风险,有效提升园区巡检效率与安全保障能力。
从实验验证迈向真实场景应用
此次受邀亮相韵达 27 周年庆,展示阶段性合作成果,标志着未来清研与韵达的合作正 从实验验证迈向真实物流场景应用。未来清研将围绕揽收、集包、装卸、搬运等更多物流典型岗位联合研发标准化岗位技能,推动具身智能技术在真实业务场景中的规模化落地,共同打造可复制、可推广的智慧物流标杆项目。