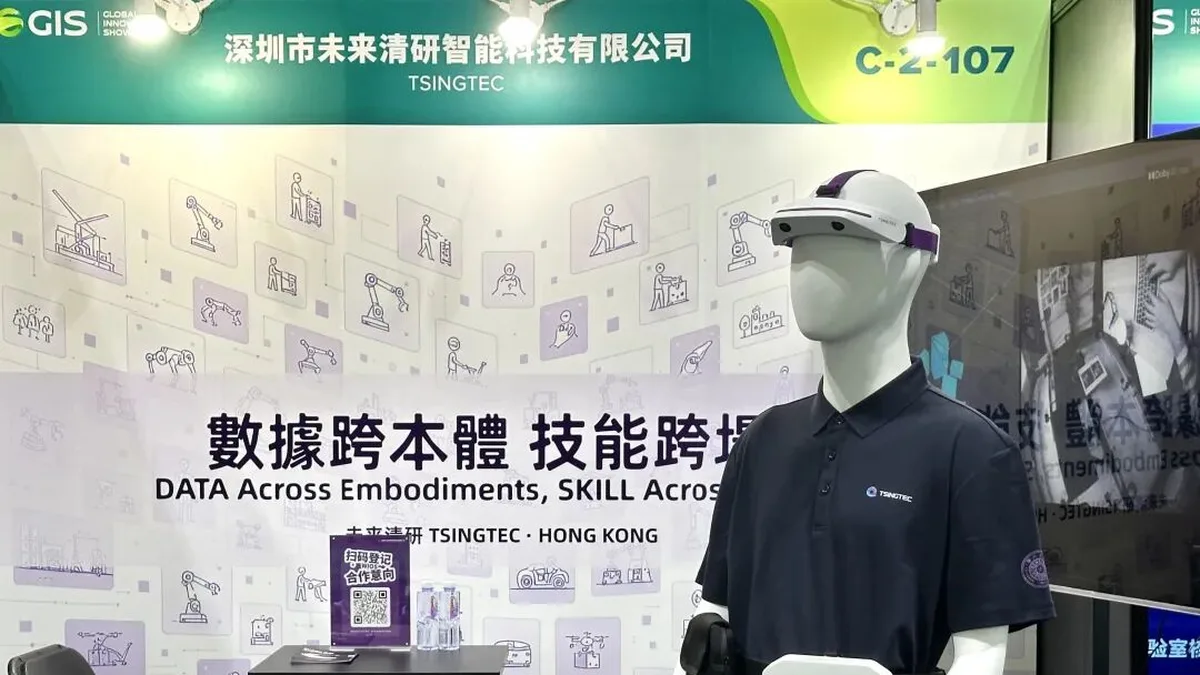
8 月 25 日至 27 日,第二届 GIS 全球创新展暨全球创新峰会在香港亚洲国际博览馆隆重举办,汇聚全球顶尖科研机构、科创企业与跨境产业资源。未来清研作为领先的 Physical AI 基础设施服务商受邀参与峰会,新一代多模态技能萃取套件首次公开亮相,并通过实时视触/手部位姿分析 Demo 展示公司在具身智能多模态感知与技能萃取方向的持续探索。
挑战:AI 进入真实岗位
随着具身智能从实验室逐步走向真实产业环境,高质量数据供给不足、通用模型难以直接适配复杂工业场景,以及机器人实际部署成本高、训练周期长、任务泛化能力有限等问题,成为 AI 进入真实岗位的重要挑战。
WIOS:从「对话交互」走向「真实岗位作业」
针对上述问题,未来清研提出创新性的「面向 Physical AI 的 WIOS(Workforce Intelligence OS)智能岗位操作系统」:通过融合大模型、多模态感知、具身智能数据采集、技能萃取、机器人仿真训练及行业知识体系,将人类专家长期积累的岗位经验、操作流程和技能能力转化为可训练、可复制、可部署的 SKILL,并逐步沉淀出汇聚各行业场景工作技能的 SKILL Factory(技能工厂),进一步降低 AI 进入真实岗位的应用门槛。
多模态技能萃取套件首次公开
此次 GIS 峰会上,未来清研首次公开了自研多模态技能萃取套件,包含头戴式数采眼镜、AI 算力盒子、触觉采集手套等系列设备,可实现开箱即用的多模态数据同步采集与处理。通过 EGO 第一视角视频结合毫秒级时间戳,对人类示教过程中的视觉信息、手部运动及 HOI 交互进行记录,形成面向机器人学习的高质量示教数据集。未来,这套多模态技能萃取套件还将逐步融合脑电、肌电等生物信号,构建更加完整的全模态具身数据体系,为从「数据」向「SKILL」进一步萃取提供支撑。
展会交流与生态验证
此次亮相 GIS 全球创新展,对未来清研而言,不仅是一次产品与技术的公开展示,也是与全球创新生态交流、验证技术产品化能力的重要机会。香港作为连接中国内地与国际市场的重要创新窗口,为中国科创企业展示自主研发能力、拓展国际产业合作提供了良好平台。展会期间,未来清研展台吸引了来自高校机构、产业企业及媒体等多方关注,围绕 SKILL 技能萃取、数据采集训练等方向展开了深入交流。
从基础技术探索到真实产业场景落地,中国具身智能产业正在形成更加完整的技术与应用生态。未来清研也将继续立足自身技术积累,围绕 WIOS 与 SKILL Factory 持续完善从多模态感知、技能萃取到机器人部署的技术链路,以更加扎实的产品和场景实践参与 Physical AI 产业发展。